In Arbeit
Low Cost Industrial Robot Arm
Ich möchte einen Arm mit fünf Achsen von Grund auf konstruieren und bauen. Dabei will ich herausfinden, wie präzise eine bewusst kostengünstige Maschine arbeiten kann.
Elegoo Centauri Carbon bestellt · mechanische Architektur und Komponentenauswahl in Planung
Zuletzt aktualisiert: September 2026
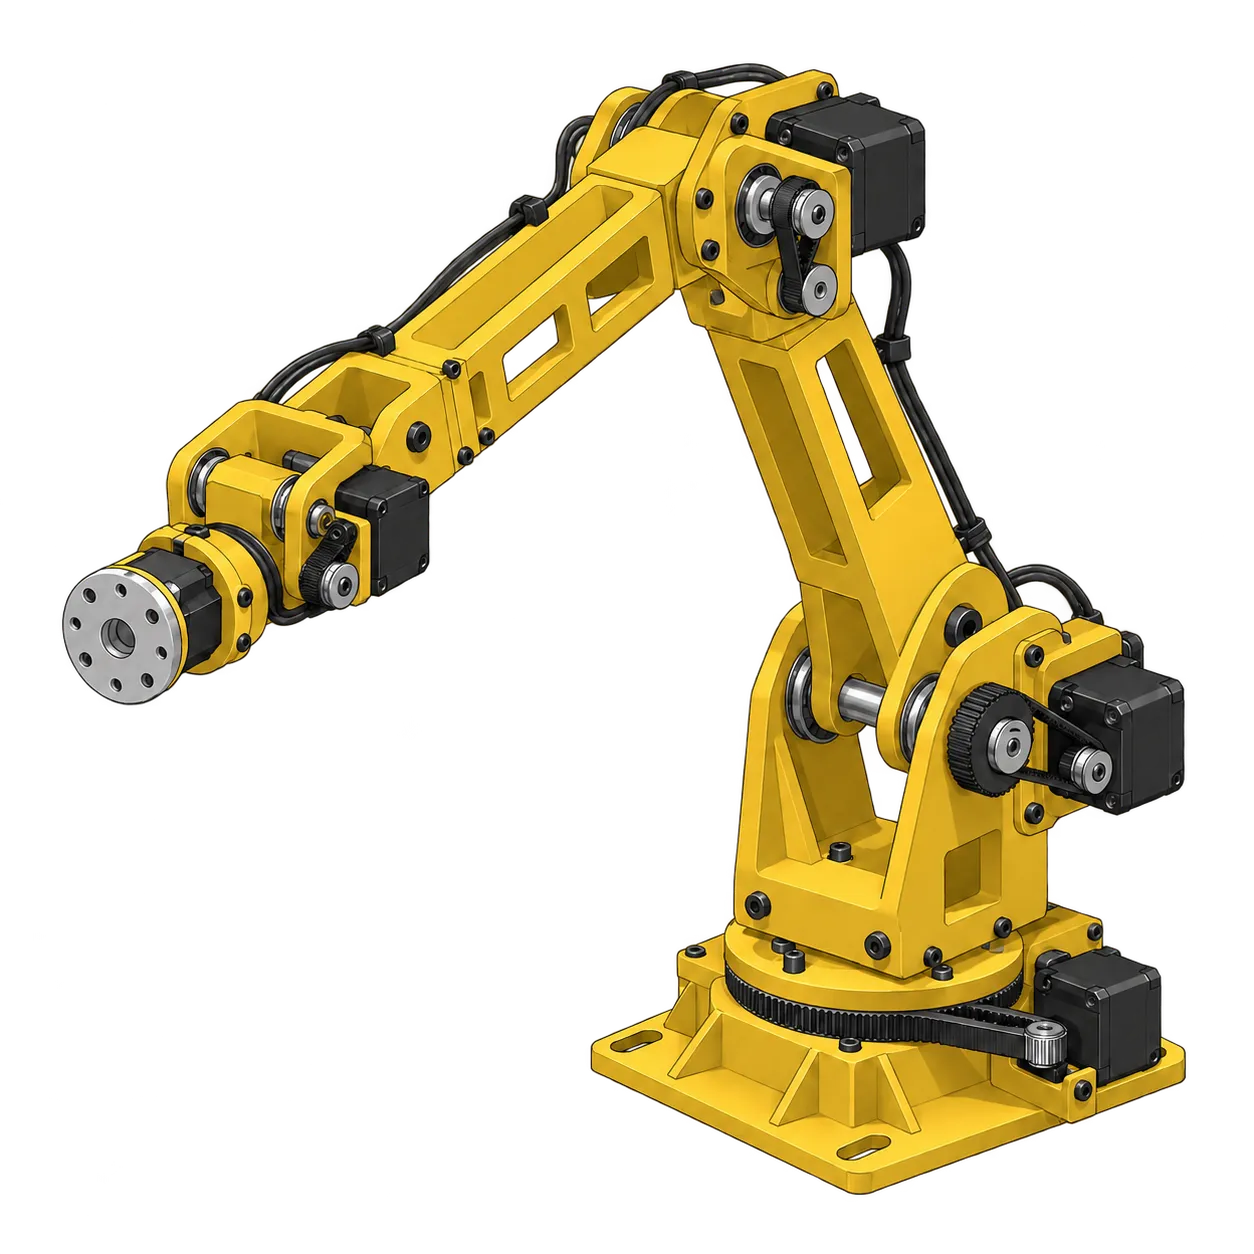
Technische Zielwerte
Das sind Entwicklungsziele, keine bereits erreichten technischen Daten. Der Arm ist noch nicht gebaut, und es gibt noch keine Messungen.
- Achsen
- 5 Gelenkachsen
- Hardware-Budget
- Ziel von rund 200 €, ohne den 3D-Drucker
- Struktur
- 3D-gedruckte Strukturteile, wo es sinnvoll ist
- Backlash
- So wenig Spiel, wie die Konstruktion von Gelenken und Antrieb zulässt
- Steifigkeit
- Hohe mechanische Steifigkeit über alle fünf Achsen
- Positionierung
- Wiederholbare Positionierung des Endeffektors
- Messung
- Kalibrierung und Positionsfehler werden später am gebauten Arm gemessen
- Integration
- Später automatisiertes Einsetzen von Bauteilen während des 3D-Drucks
01
Warum ich ihn baue
Bisher habe ich vor allem an der Softwareseite der Robotik gearbeitet. Mit diesem Projekt möchte ich gezielt meine Lücken in der Mechanik angehen.
Meine bisherigen Projekte lagen überwiegend im Softwarebereich: Roboterprogrammierung, Automatisierung, maschinelles Lernen. Der Writing Robot auf dieser Seite ist ein gutes Beispiel. Ich habe einen Generator geschrieben, der Text in FANUC-Bewegung umsetzt, und die größte Schwierigkeit lag am Ende in der Mechanik. Die Linie kam nicht gleichmäßig heraus, und keine noch so genaue Kalibrierung in der Software hat das behoben. Eine Feder im Stifthalter schon.
Das ist mir in Erinnerung geblieben. Das Problem lag nicht im Code, und mir fehlte das mechanische Wissen, um es vorher zu erkennen. Deshalb konzentriere ich mich jetzt bewusst auf die Konstruktion: eine Maschine selbst entwerfen, ihre Teile drucken, sie montieren und anschließend messen, wo die Fehler liegen.
Industriearme wie der FANUC, an dem ich gearbeitet habe, sind die Referenz für die Art von Denken, die ich lernen will: wie eine Maschine steif gemacht wird, wie Gelenke gelagert werden, wie Bewegung ohne Spiel übertragen wird. Mir geht es um diese Überlegungen, nicht um Kosten oder Spezifikation.
02
Das Ziel
Einen Arm zu bewegen ist der einfache Teil. Die eigentliche Aufgabe ist, dieselbe Position wiederholt zu erreichen.
Ich plane einen Gelenkarm mit fünf Achsen. Seine Strukturteile sollen auf einem Elegoo Centauri Carbon gedruckt werden. Für die Hardware peile ich derzeit rund 200 € an, ohne den Drucker selbst. Das ist mein Budgetziel für die Konstruktion. Eine durchgerechnete Stückliste, die dieses Budget einhält, habe ich noch nicht.
Besonders wichtig ist mir die Wiederholgenauigkeit. Ich will herausfinden, wie viel Präzision und mechanische Stabilität sich einer so günstig gebauten Maschine abgewinnen lassen und welche Entscheidungen auf dem Weg am meisten ausmachen:
- Struktur Steifigkeit der gedruckten Glieder, und wo sie zuerst nachgeben werden
- Gelenke Gelenkauslegung und Lagerung an jeder Achse
- Antrieb Backlash, und welche Antriebslösungen ihn verringern
- Aktorik Aktorauswahl, abgeleitet aus den mechanischen Anforderungen
- Toleranzen Drucktoleranzen, Passungen und aufsummiertes Spiel
- Regelung Kalibrierung und Regelung, sobald die Mechanik bekannt ist
Auf dieser Seite stehen keine Genauigkeitswerte, und es werden auch keine dazukommen, bevor ich den Arm gebaut und gemessen habe. Ich weiß noch nicht, welche Genauigkeit er erreichen wird.
03
Was ich lernen will
Ich habe konkret aufgeschrieben, was ich lernen möchte. Diese Fähigkeiten sind mir wichtiger als der fertige Arm allein.
- SolidWorks und CAD. Echte Teile für die Fertigung entwerfen, keine Skizzen.
- Konstruktion. Wie Kräfte durch eine Struktur wirken, wo sie sich verformt und wie man das verhindert.
- Gelenkaufbau. Wie eine Achse tatsächlich zusammengehalten und gelagert wird.
- Toleranzen und Passungen. Für das entwerfen, was ein Drucker wirklich liefert.
- Lager. Auswahl, Vorspannung und ihr Anteil an der Steifigkeit eines Gelenks.
- Antriebe. Riemen, Zahnräder, Untersetzung und der Backlash, den jede Wahl mitbringt.
- Aktorauswahl. Motoren über Drehmoment und Trägheit auslegen statt raten.
- Fertigung und Montage. Teile drucken, nacharbeiten und so montieren, dass sie passen.
- Kalibrierung. Die tatsächlichen Bewegungen messen und Abweichungen korrigieren.
- Fehlerfortpflanzung. Wie aus einem kleinen Fehler an der Basis ein großer am Werkzeug wird.
Das größere Ziel ist, ein Ingenieur zu sein, der ein System von der Konstruktion bis zur Software und Regelung entwickeln kann, statt nur an der digitalen Seite zu arbeiten.
04
Der langfristige Einsatz
Präzision ist hier deshalb wichtig, weil es eine bestimmte Aufgabe gibt, die der Arm übernehmen soll.
Das langfristige Ziel ist, den Arm an meinen 3D-Druck-Ablauf anzubinden, sodass Drucker und Roboter gemeinsam an demselben Teil arbeiten:
Der Ablauf, auf den ich hinarbeite
- Der Drucker beginnt mit dem Bauteil und pausiert an einer vorher festgelegten Stelle.
- Der Arm fährt an das teilweise gedruckte Teil heran.
- Er setzt ein nicht druckbares Bauteil in eine vorbereitete Aussparung, etwa ein Lager, ein Zahnrad oder einen Metalleinsatz.
- Der Arm zieht sich aus dem Druckbereich zurück.
- Der Drucker läuft weiter und druckt um das eingesetzte Bauteil herum.
Das ist ein Ziel, noch keine vorhandene Funktion. Es erklärt aber, warum die Mechanik hier entscheidend ist. Um ein kleines Bauteil in einen halbfertigen Druck einzusetzen, müsste der Arm dieselbe Position zuverlässig erreichen. Dabei dürfte er weder den Druck anstoßen noch bereits gedruckte Schichten beschädigen. Daran richten sich die übrigen Anforderungen aus.
05
Technische Fragen
Diese Fragen schreibe ich vor dem Bau auf. Später möchte ich meine Ergebnisse daran prüfen.
- Wie viel Präzision kann ein günstiger, überwiegend gedruckter Roboter realistisch erreichen?
- Woher kommt der Positionsfehler eigentlich? Aus der Struktur, den Gelenken, dem Antrieb oder der Regelung?
- Welche mechanischen Fehler lassen sich durch Kalibrierung ausgleichen, und welche kann die Software nicht korrigieren?
- Ab wann hilft es nicht mehr, die Software zu verbessern, weil die Mechanik die Grenze setzt?
- Wie steif kann eine überwiegend 3D-gedruckte Struktur über fünf Gelenkachsen bleiben, und welche Achse gibt zuerst nach?
Bei einigen davon erwarte ich unbequeme Antworten. Sie vor dem Bauen aufzuschreiben gehört dazu, denn so ist es schwerer, das Ziel später still und leise zu verschieben.
06
Aktueller Stand
So weit ist das Projekt im September 2026.
- Ich habe mich für das Projekt entschieden und mit der Arbeit begonnen.
- Der 3D-Drucker Elegoo Centauri Carbon ist bestellt. Auf dieser Maschine sollen die Strukturteile gedruckt werden.
- Die mechanische Architektur wird geplant: Gelenkanordnung, Geometrie der Glieder, Lager- und Antriebsanordnung.
- Ich plane die Komponentenauswahl. Motoren, Getriebe, Encoder, Treiber und Steuerungselektronik sind noch nicht ausgewählt. Ich möchte lernen, sie anhand der mechanischen Anforderungen auszuwählen.
- CAD und physischer Prototypenbau stehen noch aus. Keine gedruckten Teile, keine Montage, keine Messungen.
Ich aktualisiere diese Seite, während das Projekt vorankommt. Werte zu Genauigkeit, Wiederholgenauigkeit und Kosten ergänze ich, sobald der Arm gebaut ist und ich ihn vermessen kann.