Devam ediyor
Low Cost Industrial Robot Arm
Düşük maliyetli bir makinede ne kadar hassasiyet sağlanabileceğini görmek için sıfırdan tasarlayıp yapmayı planladığım beş eksenli robot kol.
Elegoo Centauri Carbon sipariş edildi · mekanik mimari ve bileşen seçimi planlanıyor
Son güncelleme: Eylül 2026
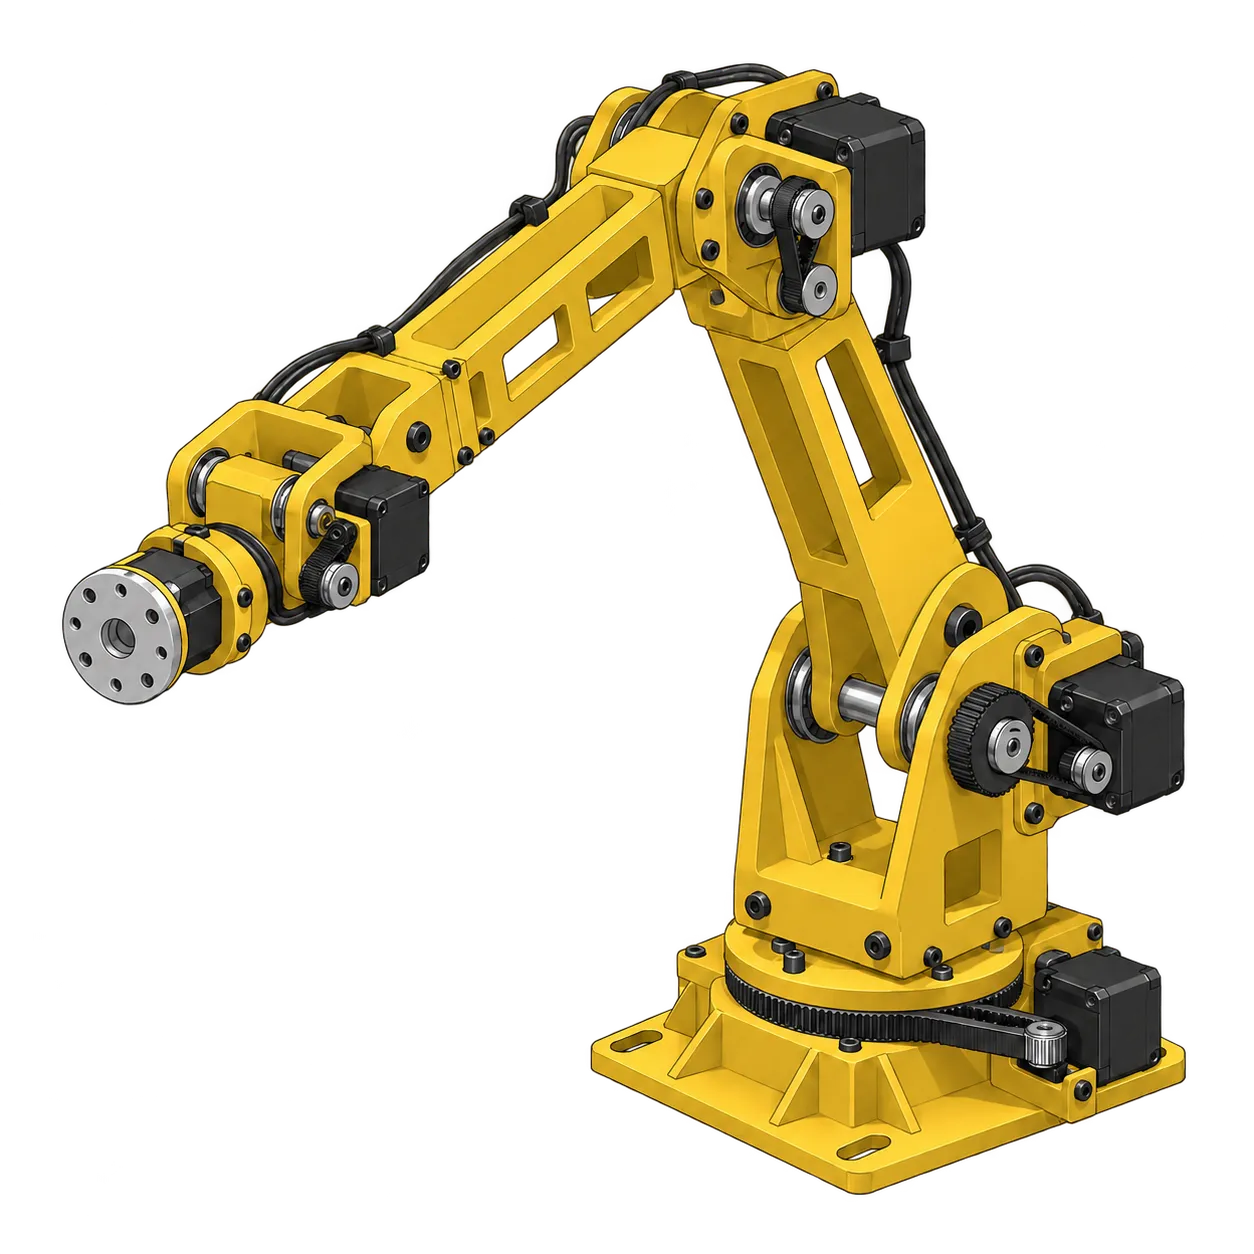
Mühendislik hedefleri
Bunlar kolun şu anda sağladığı özellikler değil, tasarımda ulaşmak istediğim hedefler. Henüz üretilmiş bir kol veya yapılmış bir ölçüm yok.
- Eksen
- 5 mafsallı eksen
- Donanım bütçesi
- 3D yazıcı hariç ~200 € hedefi
- Yapı
- Uygun olan yapısal parçaların 3D baskıyla üretilmesi
- Backlash
- Mafsal ve aktarım tasarımının izin verdiği en düşük boşluk
- Rijitlik
- Beş eksenin tamamında yüksek mekanik rijitlik
- Konumlandırma
- Tekrarlanabilir uç eleman konumlandırması
- Ölçüm
- Kalibrasyon ve konumlandırma hatalarının kol üretildikten sonra ölçülmesi
- Entegrasyon
- İleride 3D baskı sırasında otomatik parça yerleştirme
01
Neden yapıyorum
Şimdiye kadar daha çok robotiğin yazılım tarafında çalıştım. Bu projeyi, daha az deneyimli olduğum mekanik tarafı öğrenmek için yapıyorum.
Şimdiye kadarki çalışmalarım çoğunlukla yazılım üzerineydi: robot programlama, otomasyon ve makine öğrenmesi. Bu sitedeki Writing Robot iyi bir örnek. Metni FANUC hareketlerine dönüştüren bir program yazdım, ama en zor sorun mekanikte çıktı. Kalem düzgün çizgi çizmiyordu. Yazılımda kalibrasyonu ne kadar hassas yaparsam yapayım sorun çözülmedi; kalem tutucuya eklediğim yayla çözüldü.
Bu deneyim aklımda kaldı. Sorun kodda değildi ve mekanik bilgim bunu önceden fark etmeye yetmemişti. Bu yüzden yeni projemde özellikle mekanik tasarıma odaklanıyorum. Bir makineyi sıfırdan tasarlamak, parçalarını basmak, monte etmek ve ölçerek nerede hata yaptığımı bulmak istiyorum.
Çalıştığım FANUC gibi endüstriyel kolları, öğrenmek istediğim tasarım yaklaşımı açısından örnek alıyorum. Makine nasıl rijit tutuluyor? Mafsallar nasıl destekleniyor? Hareket boşluksuz nasıl aktarılıyor? Aynı maliyeti veya teknik özellikleri hedeflemiyorum; bu kararların mantığını öğrenmek istiyorum.
02
Hedef
Kolu hareket ettirmek işin kolay kısmı. Asıl hedef, tekrar aynı konuma gelebilmesi.
Beş eksenli mafsallı bir kol; yapısal parçaları bir Elegoo Centauri Carbon’da basılacak ve yazıcının kendisi hariç şu anki donanım hedefi 200 € civarında. Bu rakam, tasarımda gözettiğim bütçe hedefi. Henüz bu bütçeyi sağlayan bir parça listesi hazırlamış değilim.
Asıl önemsediğim tekrarlanabilirlik. Bu bütçeyle yapılacak bir makinede ne kadar hassasiyet ve mekanik kararlılık sağlanabileceğini, hangi tasarım kararlarının en çok fark yaratacağını öğrenmek istiyorum:
- Yapı Baskıyla üretilen kol parçalarının rijitliği ve ilk nereden esneyecekleri
- Mafsallar Her eksende mafsal tasarımı ve rulman desteği
- Aktarım Backlash ve hangi aktarım tercihlerinin onu azalttığı
- Tahrik Mekanik gereksinimlerden yola çıkan aktüatör seçimi
- Toleranslar Baskı toleransları, geçme ve birikmiş boşluk
- Kontrol Mekanik yapı netleştiğinde kalibrasyon ve kontrol
Bu sayfada hiçbir doğruluk değeri yok ve kolu yapıp ölçene kadar da olmayacak. Hangi hassasiyete ulaşabileceğini henüz bilmiyorum.
03
Ne öğrenmek istiyorum
Öğrenmek istediklerimi somut olarak sıraladım. Bu projede asıl amacım, ortaya çıkacak koldan çok kazanacağım beceriler.
- SolidWorks ve CAD. Eskiz değil, gerçekten imal edilecek parçalar tasarlamak.
- Mekanik tasarım. Yükün yapı içinde nasıl aktarıldığı, nerede esneme oluştuğu ve bunun nasıl önleneceği.
- Mafsal yapısı. Bir eksen gerçekte nasıl bir arada tutuluyor ve destekleniyor.
- Toleranslar ve geçmeler. Yazıcının gerçekten sağlayabildiği ölçü hassasiyetine göre tasarım yapmak.
- Rulmanlar. Seçim, ön yükleme ve bir mafsalın rijitliğine ne kadar katkı verdikleri.
- Aktarımlar. Kayışlar, dişliler, redüksiyon ve her tercihin getirdiği backlash.
- Aktüatör seçimi. Motorları tahminle değil, tork ve ataletten yola çıkarak boyutlandırmak.
- İmalat ve montaj. Birbirine oturan parçaları basmak, işlemek ve monte etmek.
- Kalibrasyon. Makinenin hareketini ölçmek ve hatalarını düzeltmek.
- Hata yayılımı. Tabandaki küçük bir hatanın uçta nasıl büyük bir hataya dönüştüğü.
Daha geniş amaç, yalnızca işin dijital tarafında çalışmak yerine bir sistemi mekanik tasarımdan yazılım ve kontrole kadar götürebilen bir mühendis olmak.
04
Uzun vadeli kullanım
Burada hassasiyetin önemli olmasının sebebi, kola yaptırmak istediğim belirli bir iş.
Uzun vadeli hedefim, kolu 3D baskı sürecime dahil etmek; böylece yazıcı ile robot aynı parça üzerinde birlikte çalışacak:
Hedeflediğim akış
- Yazıcı parçayı basmaya başlayacak ve önceden belirlenen aşamada duracak.
- Kol, baskısı devam eden parçaya yaklaşacak.
- Baskıyla üretilemeyen bir rulmanı, dişliyi veya metal insert parçasını, bunun için bırakılmış yuvaya yerleştirecek.
- Kol çalışma alanından çekilecek.
- Yazıcı, yerleştirilen bileşenin çevresine baskı yaparak devam edecek.
Bu henüz var olan bir özellik değil, ilerisi için hedefim. Mekanik tasarıma bu kadar önem vermemin nedeni de bu. Kol, yarısı basılmış bir parçadaki küçük yuvaya her seferinde doğru şekilde ulaşabilmeli. Bunu yaparken baskıya çarpmamalı veya mevcut katmanları bozmamalı. Yukarıdaki tasarım hedeflerini bu gereksinime göre belirliyorum.
05
Mühendislik soruları
Henüz cevabını bilmediğim soruları şimdiden yazıyorum. İleride elde ettiğim sonuçları bunlarla karşılaştıracağım.
- Düşük maliyetli, çoğunlukla basılmış bir robot gerçekçi olarak ne kadar hassasiyete ulaşabilir?
- Konum hatası gerçekte nereden geliyor? Yapıdan, mafsallardan, aktarımdan mı, yoksa kontrolden mi?
- Kalibrasyon mekanik hataları ne kadar telafi edebilir? Hangi hatalar yazılımla düzeltilemez?
- Mekanik sınırlar yüzünden yazılımı iyileştirmenin artık işe yaramadığı nokta neresi?
- Çoğunlukla 3D baskı bir yapı, beş mafsallı eksen boyunca ne kadar rijit kalabilir ve rijitlik ilk hangi eksende yetersiz kalır?
Bazı cevaplar beklediğim kadar iyi çıkmayabilir. Soruları üretime başlamadan önce yazmamın nedeni de bu: sonuçları gördükten sonra hedefleri fark ettirmeden değiştirmek daha zor olsun istiyorum.
06
Güncel durum
Eylül 2026 itibarıyla projenin geldiği aşama.
- Projeyi yapmaya karar verdim ve çalışmaya başladım.
- Elegoo Centauri Carbon 3D yazıcı sipariş edildi. Yapısal parçalar bu makinede basılacak.
- Mekanik mimari planlanıyor: mafsal yerleşimi, uzuv geometrisi, rulman ve aktarım düzeni.
- Bileşen seçimi planlanıyor. Motorlar, redüktörler, enkoderler, sürücüler ve kontrol elektroniği henüz seçilmedi; bunları mekanik gereksinimlerden yola çıkarak seçmek işin bir parçası.
- CAD tasarımına ve fiziksel prototip aşamasına henüz geçmedim. Henüz parça basılmadı, montaj veya ölçüm yapılmadı.
Bu sayfa çalışma ilerledikçe güncellenecek. Hassasiyet, tekrarlanabilirlik ve maliyet rakamları, ölçülebilecek bir kol üretildiğinde eklenecek.