Hazar Ekin Uçan

Hazar Ekin Uçan

Ich studiere Robotics & Intelligent Systems und baue meine Kenntnisse in Software, Mechanik und physischen Systemen aus.

B.Sc. Robotics & Intelligent Systems · Constructor University Bremen · Voraussichtlich 2027

Projekte ansehen Über mich

Die Schreibbahn hier wurde mit demselben Programm erzeugt, das ich für einen echten FANUC-Roboter verwendet habe. Durchgezogene Linien zeigen, wo der Stift auf dem Papier schreibt. Gestrichelte Linien zeigen die Wege mit angehobenem Stift. In der Werkstatt hat der Roboter diese Bewegungsfolge mit einem echten Stift ausgeführt und den Text auf Papier geschrieben.

01

FANUC Text-to-Trajectory Writing Robot

Eigenes Projekt · Neksus Endüstriyel Otomasyon, İzmir · Jun bis Jul 2026

Mein Python-Programm erzeugt ohne Fremdbibliotheken FANUC-Roboterpositionen und Bewegungsbefehle aus eingegebenem Text. Eine SVG-Vorschau zeigt die Bahn, bevor der Roboter zum Einsatz kommt. Nachdem ich eine Feder in den Stifthalter eingebaut hatte, schrieb er den Text auf Papier.

  • Python
  • FANUC TP / LS
  • RoboGuide
  • SVG
  • CSV

Demo-Video · Quellcode · Erzeugte Ausgabe

Fallstudie lesen
Konzeptbild. Ein VR-Headset und zwei Handcontroller auf einer hellen Fläche, davor verläuft eine Sprachwellenform.

Konzeptbild, keine Projekthardware

02

VR Prosodic Speech Analysis System

Python-Engine und API · Eigenes Projekt · 2026

Eine Python-Engine nimmt Sprache in VR auf, transkribiert sie und bewertet sechs prosodische Merkmale anhand eigener ruhiger und deutlich dringlicher Referenzaufnahmen. FastAPI verbindet sie mit dem Quest-Headset. Besonders wichtig ist mir, wann das System bewusst keinen Score ausgibt.

  • Python
  • FastAPI
  • Faster-Whisper
  • Praat / parselmouth
  • librosa

Quellcode · Architektur · Systementwurf

Fallstudie lesen

03

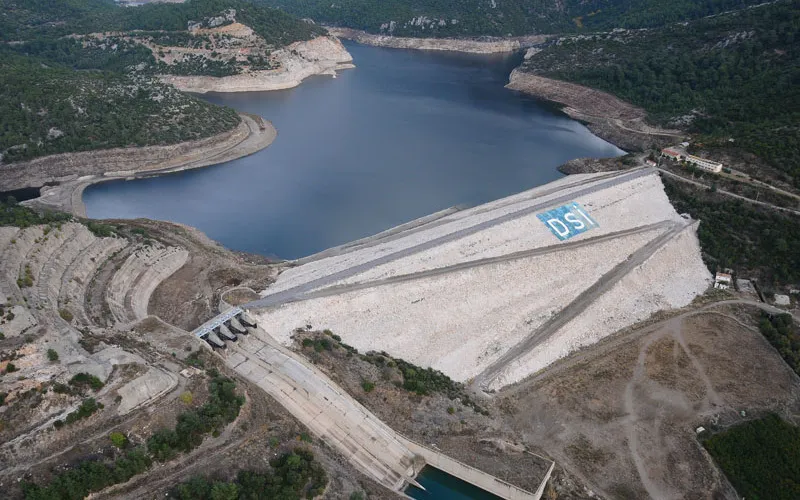
İzmir Reservoir and Water Consumption Forecasting

Aufbereitung der Daten, Modellierung und Auswertung · Teamprojekt · Praktikum · Aug 2025

Verbrauch, Talsperrenstände, Wasserförderung und Wetter für İzmir von 2015 bis 2024 in einer Monatstabelle. Die Quellen sind direkt in den Daten dokumentiert. Einfache regularisierte Regression hat den Füllstand genauer prognostiziert als die Baum-Ensembles, gegen die wir sie getestet haben.

  • Python
  • pandas
  • scikit-learn
  • Meteostat
  • Jupyter

Öffentlicher Datensatz · Quellcode · Erzeugte Ausgabe

Fallstudie lesen
04

F1 Race Result Prediction

Datenpipeline, Modell und Anwendung · Eigenständig, während eines Praktikums in der Datenanalyse · Aug 2025

Fünfundsiebzig Jahre Formel-1-Ergebnisse, nach Rennen gruppiert. Ein zeitlicher Versatz hält Rennergebnisse aus den Formmerkmalen von Fahrern und Teams heraus. LightGBM lernt daraus ein Ranking. Die Streamlit-App sagt anhand einer eingegebenen Startaufstellung die Reihenfolge im Ziel voraus.

  • Python
  • LightGBM
  • pandas
  • Streamlit
  • BeautifulSoup

Quellcode · Erzeugte Ausgabe

Fallstudie lesen
An diesen Projekten arbeite ich gerade. Bisher ist keines fertiggestellt oder vermessen. Die angegebenen Ziele beschreiben, was ich erreichen möchte.

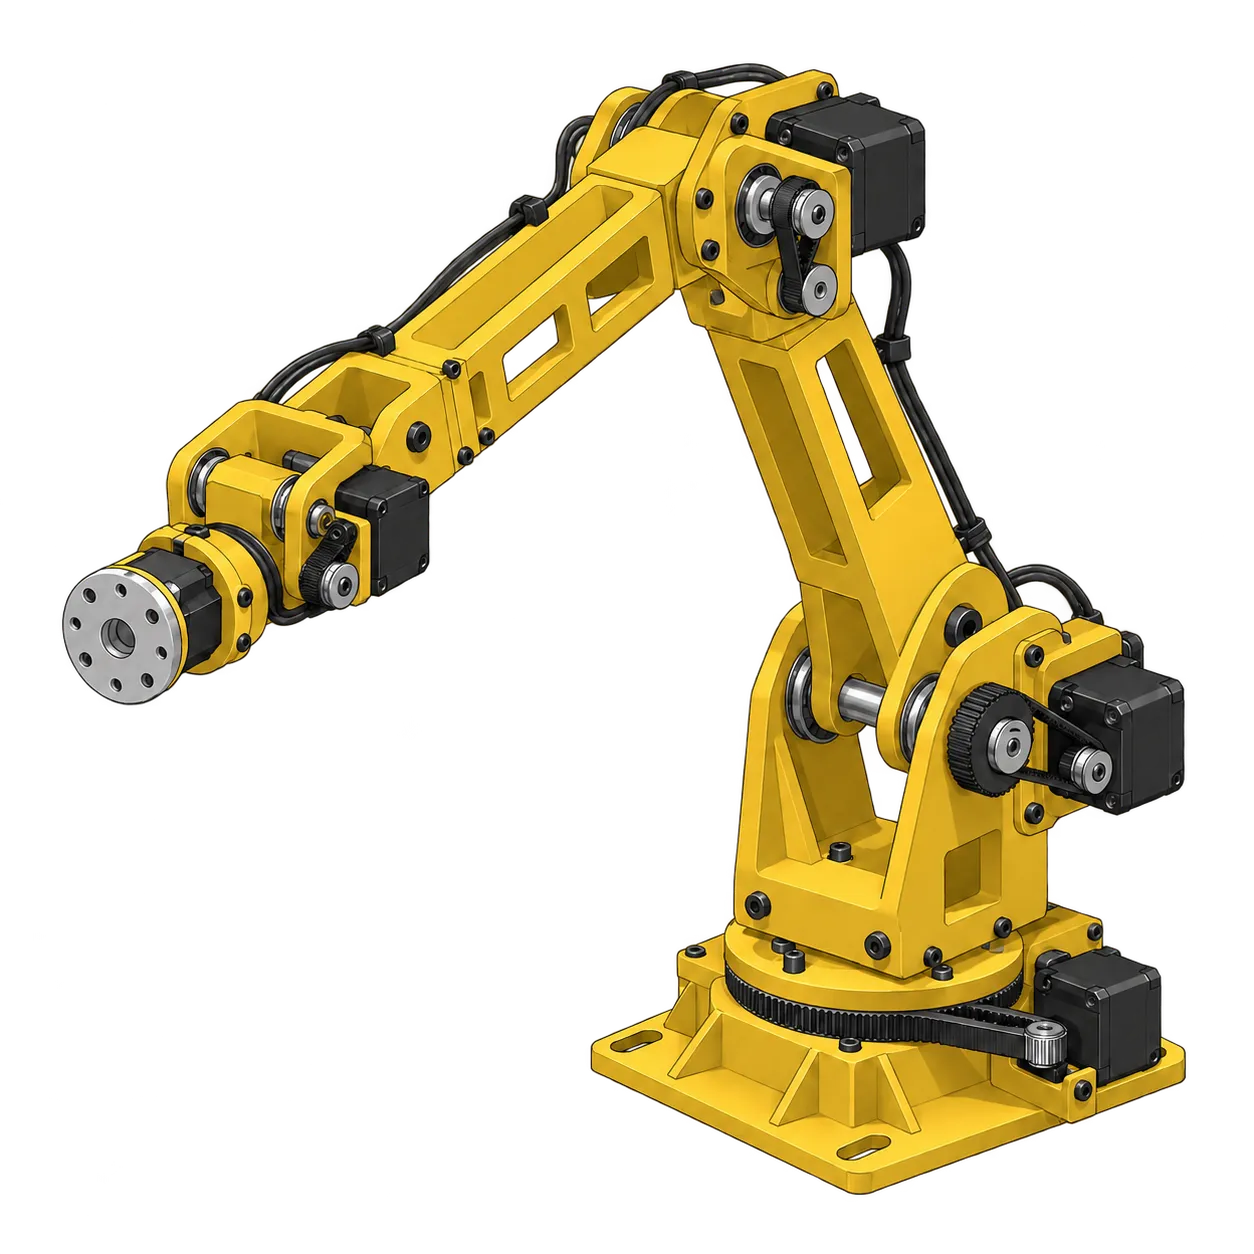
Konzeptillustration eines geplanten Roboterarms mit fünf Achsen, mit graphitfarbenen gerippten Gliedern und gelben Abdeckungen, drehbarer Basis, Schulter- und Ellbogengelenk und einem kompakten Werkzeugflansch am Handgelenk.

Konzeptillustration: die endgültige mechanische Architektur kann sich während der CAD-Entwicklung noch ändern. Das ist kein Foto gebauter Hardware und kein fertiger Entwurf.

In Arbeit

Low Cost Industrial Robot Arm

Eigenes Projekt · Sep 2026

Ich plane einen selbst konstruierten 5-Achs-Roboterarm mit einem Hardware-Budget von rund 200 €. Er soll nicht nur beweglich sein. Ich möchte untersuchen, welche Wiederholgenauigkeit sich mit sorgfältiger Konstruktion, wenig Getriebespiel, Kalibrierung und Regelung bei diesen Kosten erreichen lässt.

5 Achsen · ~200 € Hardware-Ziel · 3D-gedruckte Struktur

Elegoo Centauri Carbon bestellt · mechanische Architektur und Komponentenauswahl in Planung

Zuletzt aktualisiert: September 2026

Projektfortschritt verfolgen

Konzeptillustration einer abstrakten, blassblauen Kugel als Symbol für die KI aus geschichteten Fäden, verbundenen Knoten und verzweigten Bögen auf transparentem Grund.

Konzeptillustration: Oberfläche, Hardware und Systemarchitektur können sich während der Entwicklung noch ändern. Das ist kein Screenshot laufender Software.

In Arbeit

Local-First Engineering Assistant

Eigenes Projekt · Sep 2026

Ein lokaler KI-Assistent für Technik und Alltagsaufgaben am Rechner. Geplant ist ein kleines Modell mit Python-Tools, Datei-Retrieval, Webrecherche und kontrolliertem Computerzugriff. Stärkere Cloud-Modelle sollen erst helfen, wenn das lokale System wirklich nicht weiterkommt.

Lokales Modell · Werkzeugnutzung · Cloud-Unterstützung bei Bedarf

Architekturrecherche und Planung · lokales Modell, Werkzeugsystem und Hardware-Optionen werden geprüft

Zuletzt aktualisiert: September 2026

Projektfortschritt verfolgen

  • Ich teste an der echten Maschine

    Eine Simulation aufzubauen und eine echte Anlage in Betrieb zu nehmen sind unterschiedliche Aufgaben. Ich plane die Zelle in RoboGuide und löse anschließend die Probleme, die am realen Aufbau auftreten.

  • Ich versuche, Probleme an der richtigen Stelle zu lösen

    Beim Writing Robot wurde die Linie ungleichmäßig, sobald der Stift das Papier berührte. Genaueres Kalibrieren in der Software hätte das nicht gelöst. Deshalb habe ich eine Feder in den Stifthalter eingebaut, die kleine Abweichungen mechanisch ausgleicht.

  • Ich nenne nur Zahlen, die ich belegen kann

    Ein System sollte lieber kein Ergebnis liefern als eine Zahl ohne belastbare Grundlage. Wenn ein Merkmal keine brauchbare Information liefert, gehört es nicht in die Auswertung.

Robotik und industrielle Automatisierung

  • Programmierung in FANUC TP und LS
  • Bedienung über das Teach Pendant: Jogging, Tool- und User-Frames, Register und Positionsregister, digitale E/A, Bewegungsbefehle
  • Zellenaufbau und Zyklussimulation in FANUC RoboGuide
  • Mastering und Kalibrierung von Robotern
  • Fehlersuche bei Steuerungsalarmen

Software

  • Python
  • C / C++
  • MATLAB
  • FastAPI
  • Git und GitHub

Signale, Sprache und Daten

  • Praat / parselmouth
  • librosa
  • Faster-Whisper
  • NumPy
  • pandas

Alle Fähigkeiten

  1. 2024 bis 2027 (voraussichtlich)

    B.Sc. Robotics & Intelligent Systems

    Constructor University Bremen Bremen, Deutschland

  2. 1. Juni bis 24. Juli 2026

    Praktikant, Robotik

    Neksus Endüstriyel Otomasyon Abteilung Programmierung und Automatisierungssysteme, İzmir, Türkei

  3. Juli bis September 2025

    Freiwilliger Praktikant, Maschinelles Lernen

    Celal Bayar University (XRlab) Manisa, Türkei

  4. 2023 bis 2024

    B.Sc. Mechanical Engineering

    Yaşar University İzmir, Türkei · Vollstipendium · Wechsel an die Constructor University

Vollständiger Werdegang

Offen für Gespräche über Robotik, Automatisierung und Software für physische Systeme.